在无人驾驶迈向规模化商业落地的进程中,物理世界的极端长尾场景始终是行业难关。如何不以真实世界为险途,高效训练出兼具高阶智商与严苛安全标准的 AI 大脑?
九识给出了突破性的答案:以世界模型为数字底座,融合“车端驾驶行为、人类知识规则、人类运营决策”三大闭环,构建起一座以安全为基石、连接现实物理空间与虚拟数字系统的智能进化训练场。
这套自成一体、持续演进的底层技术体系,不仅展现了九识在无人驾驶大模型领域的全栈自主可控实力,更在降本增效、规模部署、筑牢安全三大维度,为无人驾驶的大规模商业化落地注入了确定性价值。
仿真世界模型:以“数字孪生”
突破商业化成本与安全边界
无人驾驶的下半场,是数据效率与安全边界的较量。九识 仿真世界模型通过将真实物理世界高精度还原为三维数字空间,为 AI 打造了一个零风险、高强度的虚拟推演进化场。
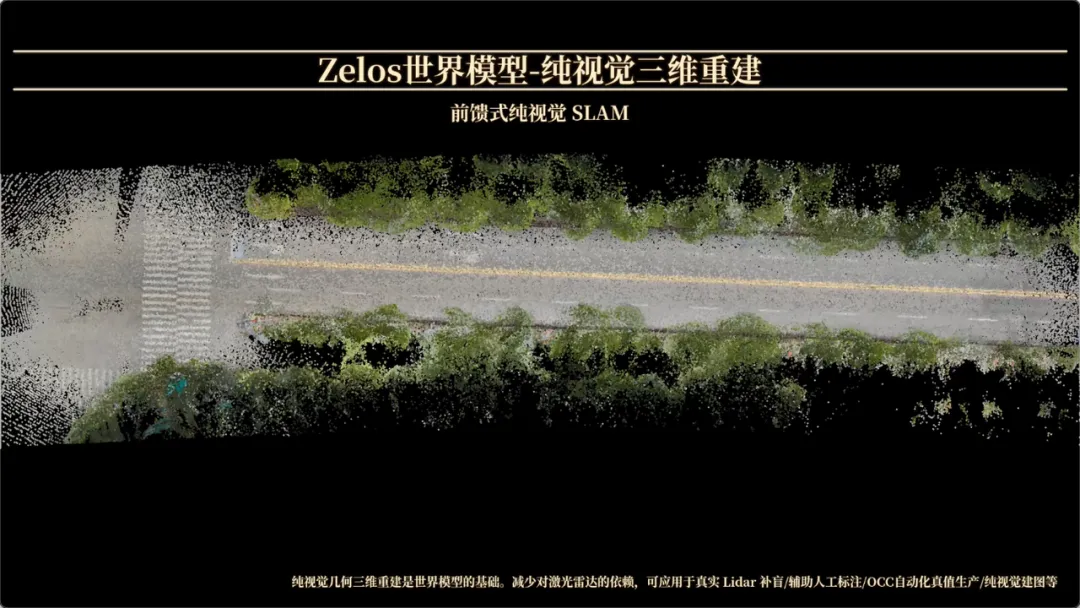
九识仿真世界模型采用前馈式纯视觉 SLAM 技术与高置信度伪点云生成算法,仅凭普通摄像头视觉,即可精准推算出空间深度与三维点云结构。 彻底摆脱了对高成本激光雷达的强依赖,在保持厘米级感知能力的同时大幅降低整车硬件成本,从而赋能九识打造出性价比更高、极具商业竞争力的无人车产品,加速全行业大规模普及。
基于几何高斯重建技术,系统可高保真模拟不同视角(如鱼眼镜头等)及不同参数的相机与激光雷达数据,实现真实车端日志与仿真环境的高精度对齐。无需经历漫长且高成本的实车路测,即可在线上完成千万公里级的自动化真值生产与算法验证,大幅缩短研发周期并成倍提升版本迭代效率,为无人车的大规模商业化部署提供强有力的技术支撑。
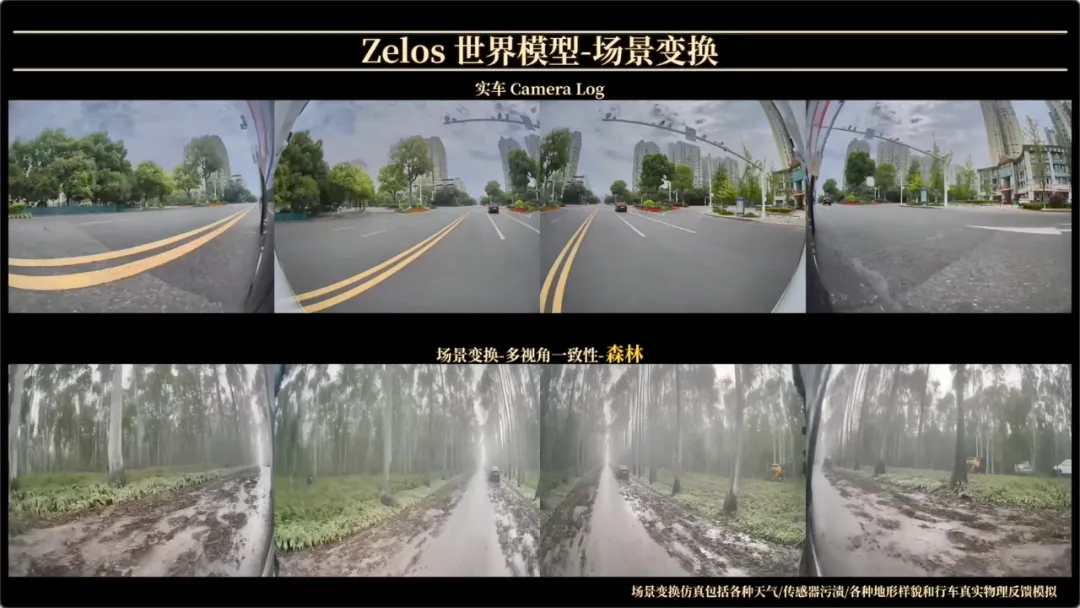
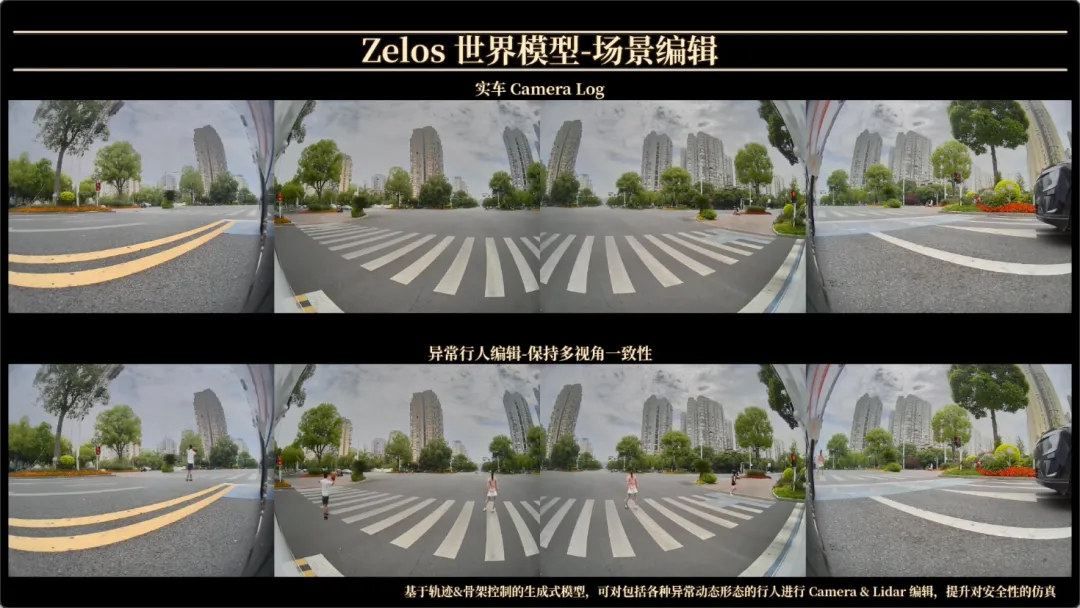
物理世界的长尾场景难以穷尽,仿真世界模型凭借强悍的场景泛化与编辑能力,为 AI 打造了严苛的安全攻防考场。系统不仅能跨越气候与地形限制,瞬间生成雨雪、夜晚、沙漠等复杂环境;更能同步编辑静态障碍物,并借助生成式模型构建“异常动态行人”、鬼探头、低矮障碍物等高危场景。这让原本需要数年才能遇到的复杂险情在虚拟世界中高效重现与高频演练,在规避真实风险的前提下,持续精进 AI 的防御与避险能力,为无人驾驶筑牢安全底线。
三大闭环深度联动:
融合人类常识与运营智慧,
提升复杂场景适应力
技术不仅要解决基础的驾驶操控,更要在真实的物流运营中具备深刻的场景理解能力。九识将真实路测与运营中沉淀的高质量数据转化为三大闭环,源源不断地为底座模型注入进化动能:
·车端驾驶行为闭环:车端 VLA 实时完成“认知-决策-控制”循环,将海量路采数据转化为精准的驾驶策略;
·人类知识规则闭环:云端 VLA 深度理解交通灯、交警手势及各地差异化通行习惯,将交通规则与安全常识无缝植入 AI 大脑;
·人类运营决策闭环:安全员Agent 深度学习并复制优秀运营人员的逻辑,在园区末端、受阻狭窄路段等复杂场景中,自主完成精准挪车、脱困、绕行与停靠。
三大闭环的深度联动,让九识无人车具备了更强的规则理解与复杂场景应变能力,能够高效无缝地融入各类复杂的实际物流作业场景。
双向蒸馏迭代:构建数据飞轮,
加速规模化商业落地
从场景问题的实时捕捉,到 APEX 基座世界模型的物理推演与认知升级;再到通过高精度的知识蒸馏技术,将高阶驾驶能力轻量化下沉至车端、云端与安全员 Agent——九识成功构建了“数据回流 - 基座升级 - 模型蒸馏”的双向闭环。
每一次真实行驶中的特殊场景,都在推动 仿真世界模型完成深度的认知进化;而升级后的 AI 大脑,又通过持续的算法迭代,切切实实提升了车辆的越障能力、通行效率与安全保障。
以“世界模型+三大闭环”为技术根基,九识正不断突破无人驾驶的物理与安全边界。通过技术创新实现降本增效与安全部署,让高安全、高效率的无人驾驶通用物理 AI 真正走进千行百业,赋能智慧物流的规模化未来。